
原创 李博涵 邵燕宁 等 物理与工程
摘要
传统的声源定位技术分为时延估计和空间定位两步,本文将几种经典的时延估计和空间定位方法加以整合与改进,提高了系统的实时性与抗干扰能力,创新性地提出并实现了根据声源位置变化而自适应调整麦克风阵列形态的定位系统,在不降低实时性的同时,有效地降低了定位误差。本文从定位精度、实时性和抗干扰能力三个方面对系统性能进行评估,实验证明:理想条件下,该声音定位系统的不确定度在4cm以内;对噪声和混响有较好的抵抗能力,在恶劣环境下不确定度不超过6cm;单次定位耗时0.5s,可以对运动声源或脉冲声源进行定位,有较强的实时性,可以适用于大部分应用场景。
关键词声音定位;麦克风阵列;时延估计;自适应调节;自动控制
AbstractThe traditional sound source location technology is divided into two steps: time delay estimation and spatial location. This paper integrates and improves several classical time delay estimation and spatial location methods to improve the real-time performance and anti-interference ability of the system, innovatively proposes and implements a location system that adaptively adjusts the shape of the microphone array according to the change of sound source position, and effectively reduces the location error without reducing the real-time performance. This paper evaluates the system performance from three aspects: positioning accuracy, real-time performance, and anti-interference ability. Experiments have shown that under ideal conditions, the uncertainty of the sound positioning system is within 4cm; Has good resistance to noise and reverberation, with an uncertainty of no more than 6cm in harsh environments; A single localization takes 0.5 seconds and can locate moving or pulsed sound sources with strong real-time performance, making it suitable for most application scenarios.
Key wordssound localization; microphone array; time delay estimation; adaptive adjustment; auto-control
基于麦克风阵列的声源定位技术广泛应用于会议系统[1]、管道泄漏检修[2]、靶场炸点测试[3]等领域。声源定位技术大致分为三种:最大输出功率的可控波束形成技术[4]、基于高分辨率谱估计技术[5]和基于时延估计的定位技术。其中前两种出现较早也较为成熟,但前者需获得声音信号与环境信息,后者只适用于窄带信号,在实际使用中局限性强。而基于时延估计的声源定位技术具有运算量小、对硬件要求较低的优点[6],是目前研究的热点,本文对此展开研究。
基于时延估计的声源定位技术主要分为时延估计和空间定位两步。常见的时延估计方法有四种:GCC[7]、LMS[8]、AMDF[9]、AED[10],本文研究了 GCC 与 AMDF 方法,并将二者相结合,最终在实时性较强的前提下提高了定位精度。空间定位方法分为近场定位与远场定位[11],其中远场定位实时性强而近场定位精准度高,于是本文创新性地将两种定位方法有机结合,实现了实时性、精准度均能满足应用需求的空间定位技术。在实验中还发现,定位精度与阵元间距及角度有关。因此在声音定位系统的基础上,本文探究了阵列形态对定位精度的影响,设计并实现了根据声源方位实时调整麦克风阵列形态的定位系统,提高了定位精度。
1 时延估计方法
1.1 广义互相关算法
如图 1 所示,在实际室内定位环境中,阵元信号是声源信号、噪声信号与混响信号的叠加。
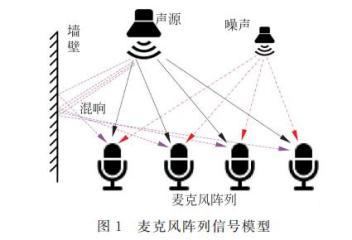
s 代表声源信号,n 代表噪声源信号,第 i 号麦克风接收到的信号为
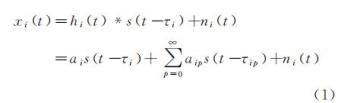
其中,ai 为声波到第 i 号传感器的衰减系数,τi 为声波到第 i 号传感器的传播时间,hi(t) 为房间对声源信号的单位冲激响应。
在不考虑混响的条件下,两阵元接收到的信号
二者互相关函数为
其中,E 为数学期望。
假设 n1、n2 是不相干白噪声,信号属于平稳随机信号,当 τ=τ1-τ2 时,R12(τ)取得最大值。因此通过对互相关函数进行峰值检测,即可获得声音信号到两阵元的声达时间差。
结合维纳—辛钦定理,互相关函数是互功率谱密度函数的傅里叶逆变换,可大大降低时延估计的运算量,提高定位实时性,即
其中,G12为两阵元信号的互功率谱密度函数。
上述讨论中,未考虑混响的影响,因此在实际系统中误差较大。现考虑混响的影响,计算两阵元信号互相关函数得
其中,Rs 为声源信号的自相关函数,在原点处取最大值。混响条件下互相关函数出现多个波峰,波峰间相互影响导致误差增大。为突出声源信号的尖峰,可以提前分析噪声与混响并总结统计特性,从而设计频域滤波器对互相关函数进行处理,进而抑制干扰源、增强信号源,广义互相关函数定义如下
其中,ψ(ω) 为频域滤波器,理论上最佳滤波器为信号自功率谱的倒数,即
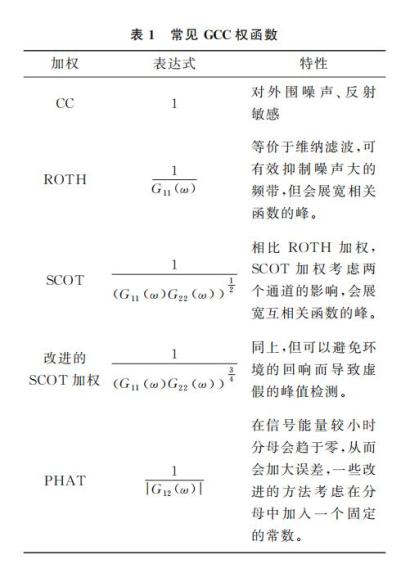
但在实际应用场景下,Sxs 难以提前取得,故常用表 1 中的权函数代替,综合考虑下,本实验中选择了 PHAT 权函数。
1.2 基于短时平均幅度差的时延估计
AMDF 是短时平均幅度差函数的简称,两路信号 xi 和 xj 之间的 AMDF 函数可表示为
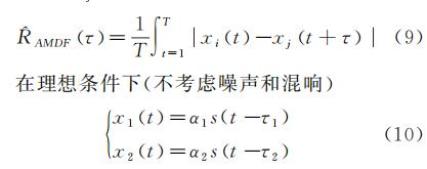
在对 x1、x2 归一化处理后,AMDF 在 τ=τ2-τ1 处取得最小值 0。在实际条件下,由于噪声与混响的干扰,AMDF 往往无法取得 0,但仍会在时间差附近取得最小值,因此可以通过峰值检测计算时间差。
1.3 GCC 与 AMDF 相结合的时延估计
GCC 与 AMDF 均为计算量小、实时性强的 TDE 方法。GCC 利用频域滤波器提高了对噪声的鲁棒性,但由于混响频谱与声源频谱相近,GCC 在增强声源信号的同时增强了混响信号,故对混响的鲁棒性较差。相比之下,AMDF 直接在时域上比较信号间的相似性,避免了声源与混响在频域的混淆,但由于无法有效滤除噪声信号,对噪声的鲁棒性较差[12]。因此本文将二者相结合,实现了对噪声与混响均有较强鲁棒性的时延估计方法
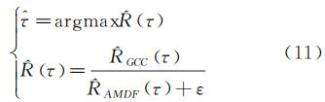
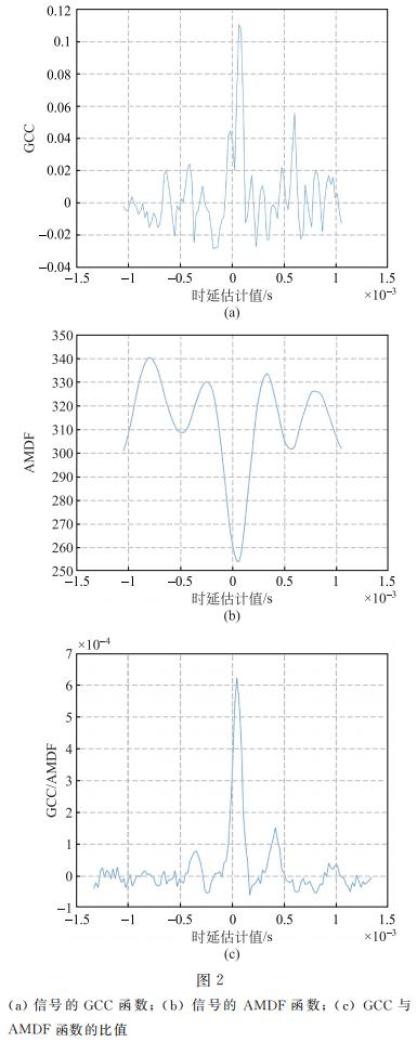
图 2 分别为某信号的 GCC、AMDF 函数以及二者之比。可以看出,将 GCC 与 AMDF 相结合,多维度综合利用实验数据,可以有效地抑制错误的峰值,使正确的峰值更加尖锐。
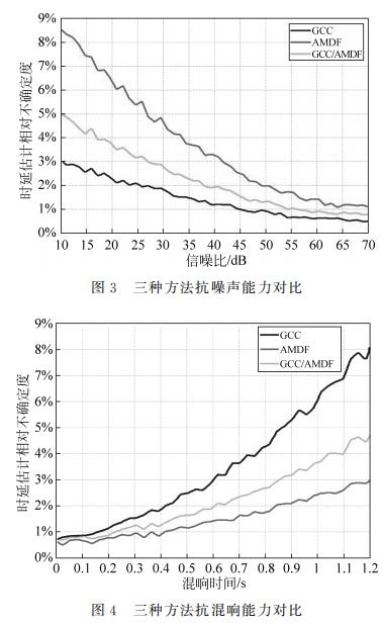
在此基础上,本文通过实验比较了三种方法的抗干扰能力,验证了该方法对噪声与混响有较强的鲁棒性。由于难以严格控制实验环境的信噪比与混响时间,本文在开阔安静环境中采集信号,分别利用 Moorer 混响器和高斯噪声生成混响和噪声信号[13],实验结果如图 3、4 所示。本文的方法对噪声和混响的抵抗能力分别介于 GCC 与 AMDF 之间。考虑到实际应用场景中往往同时存在噪声和混响,该方法有着更广的适用范围。
2 空间定位方法
空间定位算法大致分为远场模型与近场模型两种[14],本定位系统涉及了基于远场模型的十字阵定位法[15]和基于近场模型的球形插值定位法[16]。
2.1 基于远场模型的十字阵定位法
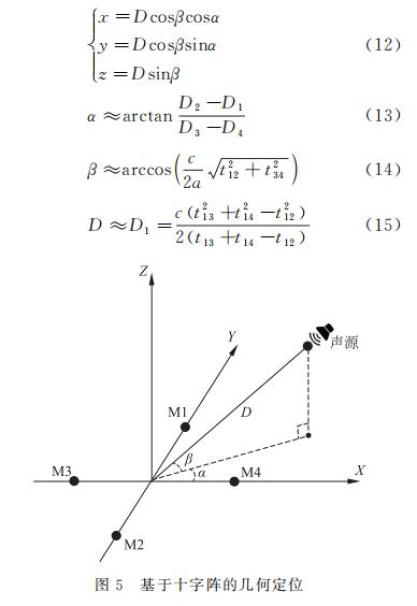
基于十字阵的几何定位法是基于远场模型的空间定位方法,其基本原理是利用对称的十字阵结构与远场模型近似条件降低空间定位的计算量。
以四元阵为 XOY 平面,4 个阵元位于正方形顶点处,分别以对角麦克风连线所在直线为 x、y 轴,建立空间三维直角坐标系,如图 5 所示。利用阵元间特殊位置关系与远场近似计算声源位置得
2.2 基于近场模型的球形插值定位法
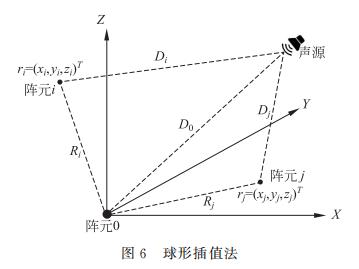
球形插值法是基于近场模型的空间定位方法,如图 6 所示,阵元 0 位于原点处,其余阵元坐标已知,则有
其中,Di 为声源到阵元 i 的距离,特别的,D0 为声源到原点距离,Ri 为阵元 i 到原点的距离,ri 为阵元 i 坐标,rs 为声源坐标。
设 di0=c * ti0 ,其中,c 为声速,ti0 为 i 号与原点阵元时间差,则有
式(16)与式(17)联立得
由于 ti0 存在误差,上式右侧往往不为 0,设
可将 ei 视为 rs 的函数,考虑到 ti0 的测量值满足以真实值为中心的正态分布,∑e2 的极小值点即为声源坐标的极大似然估计值。
2.3 远场条件与球形插值法相结合的定位方法
远场模型的优点是运算量小、实时性好,缺点是计算过程中使用远场近似,在近场条件下误差很大。球形插值法的优点是定位较为精准,但由于其涉及求多元函数极值,计算量较大,实时性差。
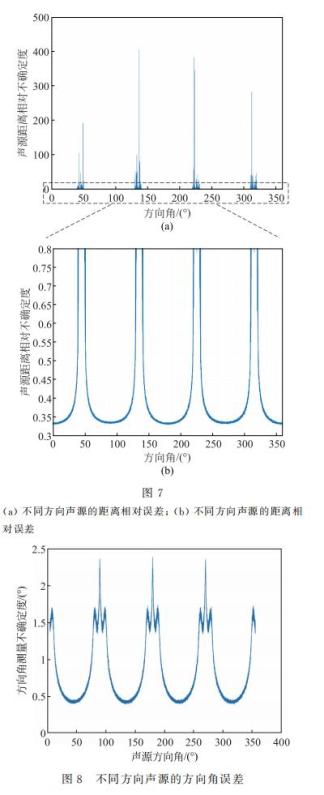
通过仿真模拟,本文发现,近场条件下(取 R=L2/λ ,其中 L 为阵元间距)基于远场模型的定位法声源距离误差较大,当声源位于两坐标轴的角平分线上时,测量结果与声源真实距离大相径庭(见图 7(a)),一般情况下其相对不确定度也达到了 30%(见图 7(b));但另一方面,无论声源位于什么方向,定位方向角误差始终较小,大部分情况下可以控制在 1° 以内,可以满足大部分条件下的定位需求(见图 8)。
对此,本文提出了远场条件与球形插值法相结合的定位方法:利用基于十字阵的几何定位法计算方向角,随后将方向角作为条件,代入球形插值法,即
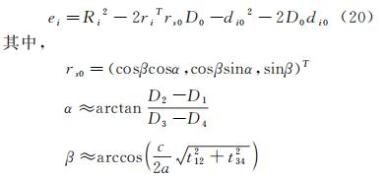
综上,∑e2 仅为声源到原点距离 D0 的一元函数,可以快速求出声源坐标。
3 自适应调整
至此,本文就设计了一套实时的静态声音定位系统。后续实验发现,定位精度与声源方位角及阵元间距有关,因此可以通过实时调整阵列方向与阵元间距降低定位误差。
3.1 声源方位角对定位误差的影响
考虑实验装置的对称性,本文只在第一象限分析不确定度。其中,声源为距原点 3 米的 800Hz 简谐波。对噪声和混响进行仿真,得出不同方向角的相对不确定度,如图 9 所示。
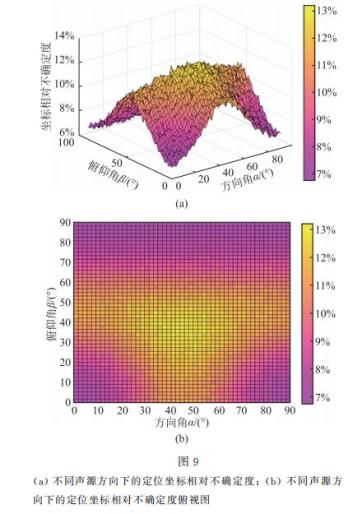
声源位于坐标轴附近时,定位精度最高;位于坐标轴平分线附近时精度最低。因此在进行一次粗略定位后转动整个装置,使坐标轴指向声源方向,之后进行二次精准定位,即可降低定位误差。
3.2 阵元间距对定位误差的影响
在 3.1 的条件下,考虑声源始终位于坐标轴上。以 2cm 为步长,在 5~29cm 范围内逐步改变传感器间距并计算不确定度,声源距原点距离始终为 3 米,信号频率为 800Hz,相对不确定度与阵元间距关系见图 10,可见最优间距在 16cm 附近。
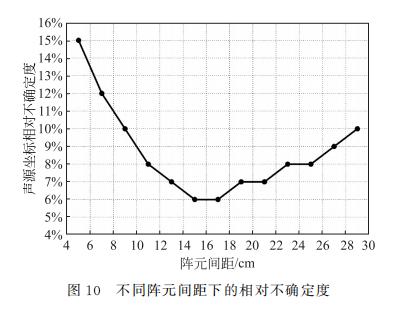
当阵元间距过小时,阵元间时延差过小增加时延估计难度,导致误差增大;当阵元间距过大时,定位系统处于近场条件,与 2.1 中的远场近似相矛盾,导致误差增大。阵元间距不宜过大或过小,故存在最优间距,且根据波的远场条件,预测最优间距与声源距离和信号频率有关。
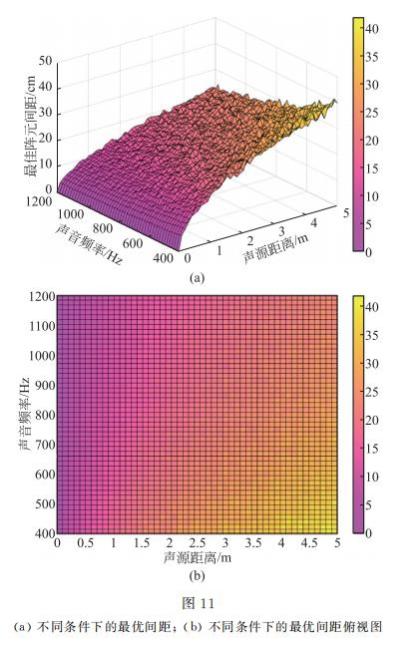
本文改变声源位置和信号频率,利用仿真模拟,做出了最优间距关于声源距离与信号频率的关系,如图 11 所示。最佳间距正相关于声源距离,负相关与信号频率。
3.3 自适应调整系统的实现
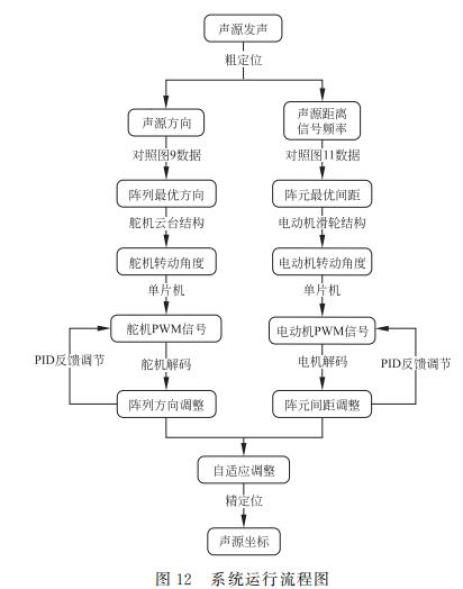
在定位实验中,我们首先进行一次粗定位,得出声源的平均频率与大致方位。在此基础上与图 9 和图 11 中的数据进行对照,得出最优方向和最优间距,进而控制电机调整阵列方向与阵元间距并再次进行定位,最终降低定位误差。
在硬件上,我们利用舵机云台调整坐标架方向,利用电机滑轮结构调整阵元间距,利用单片机输出电机控制信号。软件上,我们利用 PID 反馈控制算法[17],快速稳定地对阵列方向与阵元间距进行调整。系统运行流程如图 12 所示。
4 系统实现及性能评估
4.1 实验仪器
实验仪器分为信号采集装置和机械控制装置两部分,如图 13 所示。
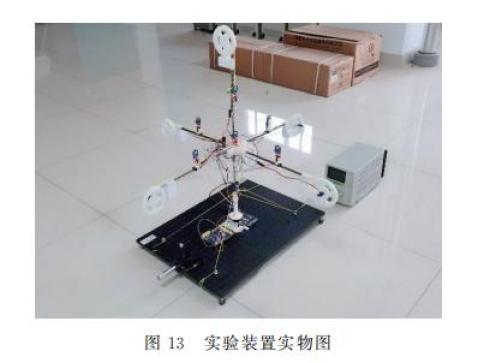
信号采集装置包括:声音传感器、8 通道级联示波器、直流稳压电源以及滤波电路。机械控制装置包括:3D 打印零件、滑块、导轨、电机及控制板。
装置整体是由 3D 打印零件与导轨组成的三维直角坐标架与承载装置的实验板组成,长宽高均为 65 厘米。
坐标架分为六个半轴,各半轴由滑轮、导轨、装载声音传感器的滑块以及电机组成,半轴间利用 3D 打印零件连接。在位于水平面的四条半轴上,本系统利用电机、滑轮和弹性装置组成的传动结构控制传感器移动;在竖直方向的两条半轴上,则是利用电机、滑轮和配重控制传感器移动,最终实现了 10~30cm 的阵元间距调整。另一方面,坐标架与实验板之间由一个大扭矩舵机连接,依此控制整个坐标架旋转,最终实现了 360° 的阵列方向调整。
4.2 定位精度实验
实验发现,定位精度主要与信号频率和声源距离有关:信号频率越高、声源越近,定位精度越高,其中声源距离对精度的影响更大一点,如表 2 所示。
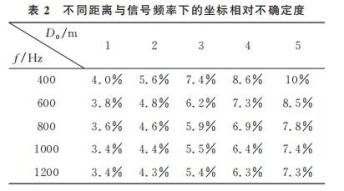
对于生活中大部分声音信号(400~4000Hz),声源距离在 1 米以内时,定位误差在 4% 以内;声源距离在 5 米以内时,定位误差在 10% 以内;若进一步提高信号频率以及传感器间距,可以实现更远距离的高精度定位。本系统误差约为传统的静态 GCC-十字阵定位系统的一半[18],考虑到声源本身有一定体积,本系统基本满足精度要求。
4.3 抗干扰实验
在声音定位实验中,主要的干扰源为噪声和混响[19]。噪声强度常用信噪比衡量,用 SNR 表示,其定义如下
其中,Ps 为声源信号功率,Pn 为环境噪声功率(高保真音箱的信噪比达 110dB 以上)。混响强度常用混响时间衡量,指从声源停止发声的时刻起,到能量密度衰减 60dB 终止,一般用 T60 表示(中小学教室的混响时间标准为 0.5s~0.7s)。
取声源距离 1 米,信号频率 400Hz,利用 Moorer 混响器和高斯噪声生成混响和噪声信号,实验数据如表 3 所示。
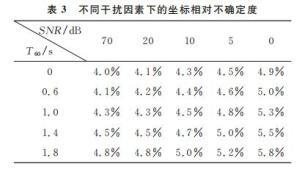
在恶劣的实际应用环境下,定位结果的相对误差不超过 6%,可见系统具有较强的抗干扰能力。
另外,本系统基于 MATLAB 计算,单次定位参考信号长度为 0.1s,运算耗时约 0.4s,有较强实时性,可以对运动声源和脉冲信号进行定位,若将程序移植至 Python 环境可进一步提高运算速度。
5 结语
本文对传统定位方法进行改进与整合,制作了静态的声音定位系统;并基于大量实验数据,制作了随声源运动而实时调整阵列形态的声源定位系统;并从定位精度、抗干扰能力、实时性三个方面对定位系统进行性能评估。实验结果显示:傍轴条件下声源定位精度较高,自适应调整系统有效地提高了定位精度;该声音定位系统定位在理想条件下有着较高的定位精度与实时性;同时对噪声和混响有较强的抗干扰能力,有着较广的应用前景。
参考文献
[1]张泽.会议电视系统中自动定位原理及其实现[J].计算机光盘软件与应用,2014,17(17):290+292.
ZHANG Z. Automatic location principle and its implementation in video conference system[J]. Computer CD Software and Application,2014,17(17):290+292. (in Chinese)
[2]郑晓亮,廖冉,王强.埋地输气管道泄漏振动声源双阵列定位方法[J].油气储运,2023,3(28):1-14.
ZHENG X L, LIAO R, WANG Q. Double-array location method for leakage vibration sound source of buried gas transmission pipelines[J]. Oil & Gas Storage and Transportation,2023,3(28):1-14. (in Chinese)
[3]胥磊.多阵列融合的炸点声定位技术研究[D].西安:西安工业大学,2021.
[4]HAHN W, TRETTER S. Optimum processing for delay-vector estimation in passive signal arrays[J]. IEEE Transactions on Information Theory, 1973, 19(5): 608-614.
[5]WANG H, KAVEH M. Coherent signal-subspace processing for the detection and estimation of angles of arrival of multiple wide-band sources[J]. IEEE Transactions on Acoustics, Speech and Signal Processing, 1985, 33(4): 823-831.
[6]徐勤奇,杨鹏.基于正四面体阵列的声源定位算法及误差分析[J].计算机仿真,2013,30(7):296-299.
XU Q Q, YANG P. Sound source location algorithm and error analysis based on tetrahedral array[J]. Computer Simulation,2013,30(07):296-299. (in Chinese)
[7]KNAPP C, CARTER G C. The generalized correlation method for estimation of time delay[J]. IEEE Transactions on Acoustics, Speech and Signal Processing, 1976, 24(4): 320-327.
[8]REED F, FEINTUCH P L, BERSHAD N J. Time delay estimation using the LMS adaptive filter-static behavior[J]. IEEE Transactions on Acoustics, Speech and Signal Processing, 1981, 29(3): 561-571.
[9]ROSS M, SHAFFER H, COHEN A, et al. Average magnitude difference function pitch extractor[J]. IEEE Transactions on Acoustics, Speech and Signal Processing, 1974, 22(5): 353-362.
[10]BENESTY J. Adaptive eigenvalue decomposition algorithm for passive acoustic source localization[J]. The Journal of the Acoustical Society of America, 2000, 107(1): 384-391.
[11]行鸿彦,杨旭,张金玉.基于四元传声器阵列的声源全方位定位算法[J].仪器仪表学报,2018,39(11):43-50.
XING H Z, YANG X, ZHANG J Y. Sound source omnidirectional location algorithm based on four-element microphone array[J]. Chinese Journal of Scientific Instrument,2018,39(11): 43-50. (in Chinese)
[12]李扬. 基于小型麦克风阵列的声源定位系统设计与实现[D].哈尔滨:哈尔滨工业大学,2014.
[13]周婧洁,陈建平,吉晓东.几种数字混响器模型的比较与分析[J].南通大学学报(自然科学版),2010,9(2):23-28.
ZHOU J J, CHEN J P, JI X D. Comparison and analysis of several digital reverberator models[J]. Journal of Nantong University (Natural Science Edition), 2010, 9(2): 23-28. (in Chinese)
[14]陈晓辉,孙昊,张恒,等.基于声源阵列的空间麦克风定位方法研究[J].计算机应用研究,2020,37(5):1437-1439.
CHEN X H, SUN H, ZHANG H, et al. Research on spatial microphone location based on sound source array[J]. Applied Research of Computer, 2019, 37(5): 1437-1439. (in Chinese)
[15]张晓光,吕海峰,吕传茂,等.四元十字麦克风阵声源定位算法研究[J].中国测试,2020,46(2):96-102.
ZHANG X G, LV H F, LV C M, et al. Research on sound source location algorithm of four-element cross microphone array[J]. China Test and Technology, 2019, 46(2): 96-102. (in Chinese)
[16]SMITH J O, ABEL J S. The spherical interpolation method of source localization[J]. IEEE Journal of Oceanic Engineering, 1987, 12(1): 246-252.
[17]王伟,张晶涛,柴天佑.PID参数先进整定方法综述[J].自动化学报,2000(3):347-355.
WANG W, ZHANG J T, CHAI T Y. Summary of advanced tuning methods for PID parameters[J]. Acta Automatica Sinica, 2000(3): 347-355. (in Chinese)
[18]程方晓,刘璐,姚清华,等.基于改进时延估计的声源定位算法[J].吉林大学学报(理学版),2018,56(3):681-687.
CHANG F X, LIU L, YAO Q H, et al. Sound source location algorithm based on improved time delay estimation[J]. Journal of Jilin University (Science Edition), 2018, 56(3): 681-687. (in Chinese)
[19]李海鹏,孙大军,郑翠娥.强干扰环境下水声时延估计技术研究[J].电子与信息学报,2021,43(3):873-880.
LI H P, SUN D J, CHENG C E. Research on underwater acoustic time delay estimation under strong interference environment[J]. Journal of Electronics and Information Technology, 201, 43(3): 873-880. (in Chinese)
基金项目: 2022年西安交通大学本科教学改革研究(拔尖专项)项目(22BJ02Y);2022年教育部产学合作协同育人项目(220902557023244);2023年大学生创新创业训练计划项目(S202310698227)。
通讯作者: 毛胜春,西安交通大学物理学院高级工程师,maoshengchun@xjtu.edu.cn。
引文格式: 李博涵,邵燕宁,曹子君,等. 空间自适应的被动声源定位系统的设计[J]. 物理与工程,2024,34(1):106-113,136.
Cite this article: LI B H, SHAO Y N, CAO Z J, et al. Design of Spatial Adaptive Passive Sound Source Location System[J]. Physics and Engineering, 2024, 34(1):106-113, 136. (in Chinese)
END
更多精彩文章请点击下面“蓝字”标题查看:
CALL FOR PAPERS|《物理与工程》征稿量子世纪年乌云里的常数——4.14话h2024年全国高等学校物理基础课程教育学术研讨会 征稿通知2024年全国高等学校物理基础课程教育学术研讨会 第二轮会议通知2023版《理工科类大学物理课程教学基本要求》内容细化修订解读中国大学物理教育MOOC联盟2023年工作会议(扩大)暨典型案例交流会 会议纪要2023年全国高等学校物理基础课程教育学术研讨会 会议纪要2023 年全国高等学校物理基础课程青年教师讲课比赛在喀什大学举办全国大学物理实验教学对口支援(智力援疆)研讨会在新疆师范大学举办王青教授:理解王中林院士“拓展的麦克斯韦方程组”“碰瓷”麦克斯韦:伽利略协变和洛伦兹协变电磁场论趣谈热点:运动介质洛伦兹协变电磁理论2021年《物理与工程》优秀论文、优秀审稿专家、优秀青年学者名单王青教授:源自苏格拉底的问题驱动式教育——在互动中共同学习和成长读后感:教育中的现实和远方王青教授:昨晚(6月9日),清华电动力学期末考试朱邦芬院士:“减负”误区及我国科学教育面临的挑战《物理与工程》2023年第6期目录乐永康:新冠肺炎疫情防控下美国物理实验教学及中美情况对比顾牡:对于重新制定的《非物理类理工学科大学物理课程教学基本要求》的认识和体会朱邦芬院士:从基础科学班到清华学堂物理班朱邦芬院士:对培养一流拔尖创新人才的思考李学潜教授:物理是一种文化李学潜教授:如何帮助物理系学生迈过从高三到大一这个坎穆良柱:物理课程思政教育的核心是科学认知能力培养穆良柱:什么是物理及物理文化?穆良柱:什么是ETA物理认知模型穆良柱:什么是ETA物理教学法吴国祯教授:我的国外研究生经历印象——应清华大学物理系“基科班20年·学堂班10年纪念活动”而写
陈佳洱,赵凯华,王殖东:面向21世纪,急待重建我国的工科物理教育王亚愚教授:清华物理系本科人才培养理念与实践葛惟昆教授:关于中外人才培养的几点思考安宇教授:为什么传统的课堂讲授模式需要改变安宇教授:其实教学就是积累的过程刘玉鑫教授:关于本科生物理基础课程教学和教材编著的一些思考沈乾若:重创理科教育的美加课程改革Henderson C:美国研究基金支持下的物理教育研究及其对高等物理教育的影响《物理与工程》期刊是专注于物理教育教学研究的学术期刊,是中国科技核心期刊,1981年创刊,欢迎踊跃投稿,期刊投审稿采编平台:
http://gkwl.cbpt.cnki.net
欢迎关注
《物理与工程》微信公众号
继续滑动看下一个轻触阅读原文
物理与工程向上滑动看下一个
原标题:《空间自适应的被动声源定位系统的设计》